关注公众号,发送 【白皮书】或 【BP投递】等关键词,获取相关支持,更多信息和服务详见公众号
关注公众号,发送 【白皮书】或 【BP投递】等关键词,获取相关支持,更多信息和服务详见公众号
8月19日-23日,2026世界机器人大会(WRC 2026)在北京亦庄举行。如果说过去几年,机器人展会的焦点还是跑步、跳舞、翻跟头,那么今年,一个明显的变化是:越来越多企业开始把工作现场直接搬进展馆,机器人开始真正“进厂打工”了。
前置仓里接单拣货,流水线上分拣装配,酒店里送物服务,医疗场景中参与手术……机器人正从“会动作”走向“能干活”,行业关注点也从单次Demo,转向连续任务、泛化能力、稳定运行与实际价值。这与今年WRC“人机共生,产需共融”的主题形成呼应。
产业加速向前,展会本身也越来越像一场机器人“上岗考试”。在本次特殊的“考场”里,联想创投近20家被投企业集中亮相,包括星动纪元、星海图、浙江人形、中科慧灵、逐际动力、维他动力、艾利特、大晓机器人、跨维智能、黑芝麻智能、原力灵机、云迹科技、长木谷、强联智创、诺仕机器人、来福谐波、本末科技等,覆盖机器人本体、具身模型、数据仿真、计算平台、核心部件及医疗、物流、服务等行业应用。从这些展台上的新产品、新方案和新场景中,也可以看到一个越来越清晰的趋势:具身智能正在加速越过技术展示阶段,走向真正的产业验证。
 ▲图为联想创投部分被投企业参展展位图,另有部分被投企业产品随客户、合作伙伴等联合参展。
欢迎大家走进现场,见证机器人现场花样“打工”。
01
机器人开始“进厂打工”
今年WRC更值得关注的,不是哪一台机器人走得最快、动作最炫,而是越来越多机器人开始拥有明确的“岗位”。
机器人,正在进入真实工作流程。

星动纪元把物流作为其中一个突破口。在其展示的具身智能物流解决方案中,机器人已经走出展馆,在顺丰、中国邮政等物流场景实现常态化运营。围绕不同场景,星动纪元同时展示全尺寸双足人形机器人、全直驱五指灵巧手、轮式人形机器人以及遥操作方案——机器人不再为了“像人”而像人,而是根据任务重新定义身体。

类似的逻辑也出现在星海图展示的机器人“打工天团”。机器人进入前置仓完成万级SKU泛化作业;另一边,机器人又开始“组装机器人”,挑战毫米级精细装配;双足机器人进行跑酷训练,轮臂旗舰产品NEXO首次亮相。星海图创始人兼CEO高继扬在WRC主论坛进一步提出,衡量具身智能真实生产力的核心正在落到三个指标——速度、精度和泛化性。产业真正需要的,不是“偶尔成功一次”,而是把能力变成可反复调用的生产力。
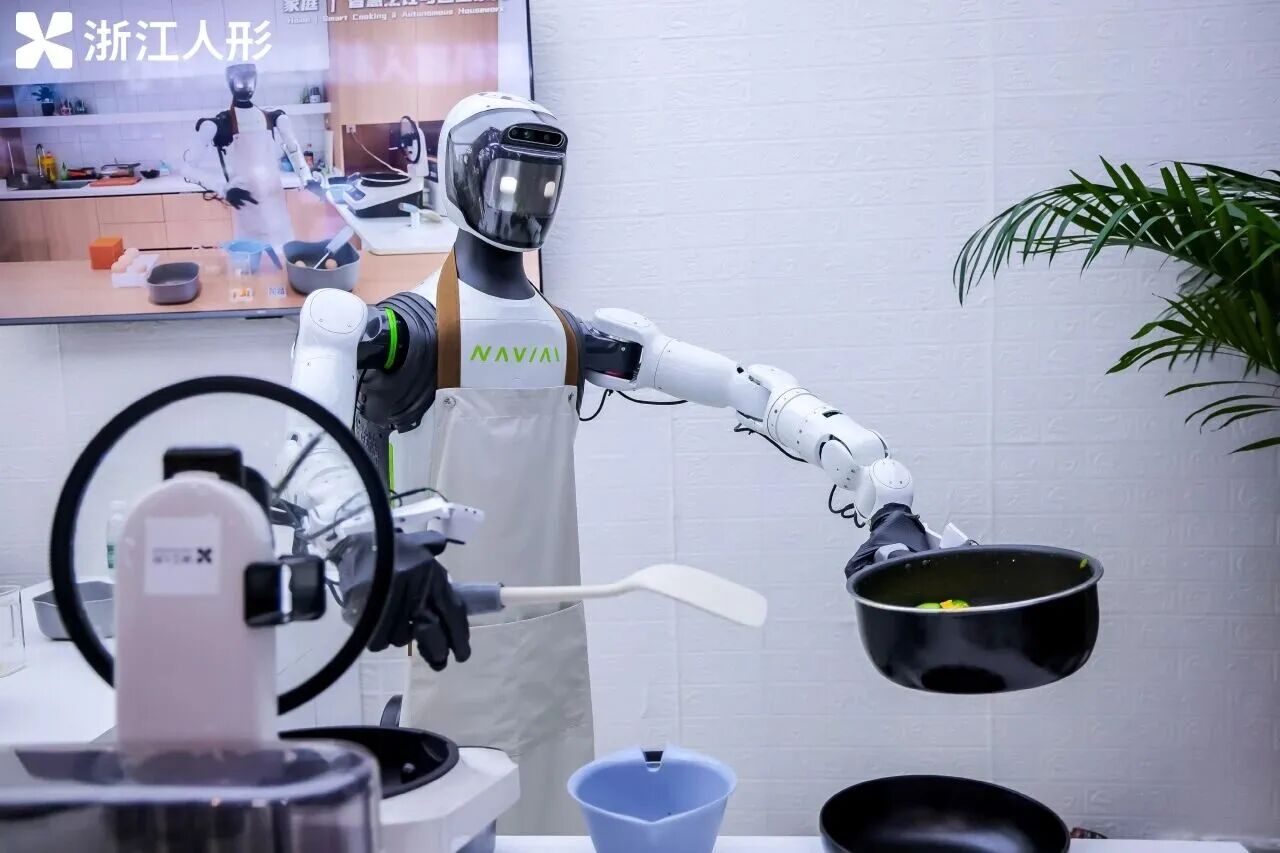
浙江人形则把“一个机器人干活”进一步推向“一群机器人协同干活”。现场,3台NAVIAI轮臂机器人组成作业集群,完成拆垛、分拣、搬运、装配全链路任务,操作精度达到0.03毫米级;同一套技术基座还进入商业零售、家庭服务和数据采集等不同场景。“一脑多机”的背后,是世界模型与具身模型协同:前者负责理解和预测环境,后者将判断转换为精准动作。

中科慧灵展示的变化更加多元。机器人乐队里,四台机器人分别弹吉他、贝斯、键盘和鼓,与真人歌手共同演奏;而在另一侧,CASBOT 02已经进入更现实的鞋服制造任务,自主完成柔性鞋舌抓取、移动、对位与入槽,CASBOT W2则借助ARGUS智能遥操作平台完成鞋盒纸壳的连续折叠。乐队与鞋厂看似是两个完全不同的场景,背后考验的却是同一件事:机器人能否协调身体的多个自由度,将前后动作组织成连续任务,并与周围的人和设备形成有效配合。

逐际动力展示的则是从本体向上延伸的全栈能力。全新赛博主持人首度登场,多形态机器人成团演出、时尚走秀,重塑人机交互美学;双足机器人挑战负载极限和全地形移动,同时展示全自主VLA操作与数据采集方案,从本体硬件、运动控制到大小脑融合,再到具身智能体OS,形成完整技术链路。

另一条值得关注的路径来自家庭场景。维他动力在WRC首次亮相面向生活空间设计的人形具身智能终端Vbot ATOM,同时发布Vbot Embodied Genome具身基因组技术体系及三大核心模型。此前6000多台已经进入用户家庭的四足机器人Vbot大头,累计形成126万次大模型交互、23700公里伴随里程和131500小时陪伴数据。已经卖出去的产品,也正在成为下一代机器人理解家庭环境、持续学习的新入口。

艾利特则通过多个联合展位展示了机器人的多场景落地能力。其协作机器人产品分别亮相SMC、合十思维、北京农商银行展区,三款机器人均由艾利特元启Primo大模型及子公司灵矩知造自研端到端VLA模型赋能:灵矩模型无序抓取机器人无需预先编程建模,即可自主识别杂乱物料,完成实时位姿估计、抓取规划以及连续无序分拣与动态装配;千臂智能双臂咖啡机器人实现从磨豆、萃取、奶泡制作到出品、清洗的全流程自动化;千臂智能全自动冰淇淋机器人则展示了全封闭智能制售能力。
这些看起来差异巨大的产品背后,正在形成一条共同的产业逻辑:“人形”仍然是重要方向,但机器人的身体最终要服从任务。
物流、制造、家庭、商业服务面对的环境完全不同,对移动方式、自由度、操作精度、成本和安全性的要求也不同。当机器人真正开始“进厂打工”,比“长得像不像人”更重要的问题是——这副身体,到底适不适合干活。
02
机器人还要学会越干越聪明
机器人“上岗”,只是第一步。接下来的问题是:面对不断变化的商品、位置、任务和环境,一台机器人如何降低学习下一项工作的成本?这也是今年WRC上,大模型、世界模型、数据和仿真受到集中关注的原因。
大晓机器人第一次亮相WRC,就把模型、数据和应用放在了同一个展台。

开悟世界模型Kairos 3.1、环境式数据采集方案2.0,与面向即时零售、酒店服务、开放场景的“晓满”“晓新”“晓途”三套行业方案同步展出。其背后的核心逻辑,是建立“场景落地—数据回流—模型进化—应用复制”的循环。在这套体系下,数据不再只是图像和文本,而是加入人的真实动作、环境状态、力触信息和物理规律;模型也不只需要理解“眼前是什么”,还要进一步预测接下来会发生什么,并把判断转化为动作。于是,一次机器人“打工”的过程,本身也在生产新的训练材料。
跨维智能瞄准的是另一个痛点:如果所有经验都必须靠真机一点点采集,成本依然太高。

其此次展示的DexVerse具身仿真引擎及生成式仿真能力,可以通过自然语言自动生成机器人训练场景;沉浸式仿真遥操让操作者直接进入机器人视角。同时,手机质检流水线、商超扫码分拣等现场展示,又将这些能力连接回具体作业任务。跨维智能创始人贾奎在WRC同期论坛提出“Physical Token经济学”。它实际上提出了一个很现实的商业问题:如果机器人每学习一个新技能、进入一个新场景、适配一种新本体,都需要投入近似相同的人力、数据和算力,那么企业做的仍然是一个个定制项目;只有下一项能力的获取成本不断下降,Physical AI才真正拥有规模效应。
黑芝麻智能则从计算底座切入这一问题。

此次WRC,其SesameX多维具身智能计算平台全矩阵亮相,Kalos、Aura两款计算模组及开发套件覆盖不同机器人产品,Liora端侧多模态VLA模型则进一步将感知、决策与动作响应连接起来。黑芝麻智能试图把此前在智能汽车领域积累的车规级AI算力、低功耗与高可靠能力,向服务机器人、工业机器人、人形机器人、医疗机器人延伸。
原力灵机则用“一个大脑打5份工”概括DM0.5的多任务能力。

现场,DM0.5一边完成每小时超过1000件的混合SKU物流分拣,一边削黄瓜、切黄瓜,考验多指协同与柔性力控,随后又控制多台机器人协作搭建长城模型,实现亚毫米级高精度拼装,并可连续工作40小时。分拣、切菜、搭积木,看起来是几件互不相关的事,却恰好体现了具身智能最想突破的能力——不是给每份工作训练一个专属“大脑”,而是让一个模型拥有更强的能力迁移。
由此看,下一阶段具身智能的竞争不会只是“大脑”和“身体”谁更重要。数据决定机器人见过多少世界,模型决定它能学会什么,计算平台影响能力如何部署,本体决定智能最终怎样作用于现实。多维能力能否形成闭环,才真正影响机器人换一份工作时,需要付出多大代价。
03
高价值场景已经先跑起来
所有机器人并不需要同时抵达“通用智能”,才能创造商业价值。事实上,在酒店、餐饮、医疗等边界更加明确的场景中,另一批机器人已经沿着不同路径进入业务流程。
云迹科技的展台就更像一家“24小时无人服务综合体”。

智慧酒店、智慧洗衣、便利GO、零售货柜、拉花咖啡、现煮面档六大24小时AI场景同时铺开。年度新品煮面机器人首次公开亮相,并接入世界价值模型T1与T4能力,从理解需求,到接单、制作、出餐形成完整链路。更值得注意的是,支撑这些服务的是超过11亿次真实服务交互数据。服务机器人开始从一台独立设备,变成酒店、零售、餐饮整个运营系统中的智能节点。
医疗机器人的价值路径则相对更加清晰。

长木谷此次带来的ROPA6人工智能全骨科手术机器人,一台设备集成髋、膝、单髁、脊柱、创伤、运动医学六大术式,是全球首个以一体化形态完成注册的AI+全骨科手术机器人平台。该产品将AI手术规划、高自由度医用机械臂和导航系统整合到同一平台。

强联智创则把AI与机器人推进到神经介入领域。此次参展的DEEP AI for NEURO神经血管智能诊疗全栈解决方案,围绕诊断、评估、手术及患者管理构建完整体系。其神经血管疾病智能手术解决方案可基于患者影像完成3D血管重建、自动测量和个性化导管塑形规划,并结合机器人技术完成全自动导管塑形及耗材模拟释放。
这些场景的共同特点,并不是机器人一定要“无所不能”。相反,它们往往拥有明确的工作边界、可量化的价值和较清晰的业务流程。对医院而言,是精度和效率;对酒店而言,是服务效率和全天候运营;对零售和餐饮而言,则是成本、履约速度与服务体验。
所以,具身智能商业化可能并不存在一条统一时间线。一边是通用机器人不断扩展能力边界;另一边,则是专用与通用能力在高价值行业中率先结合,先找到能够形成闭环的位置。
04
具身核心部件开始迎来“大考”
当具身机器人真正从几百台、几千台走向更大规模,产业关注点也会自然下沉到身体内部。减速器寿命够不够?电机功率密度还能不能提高?关节能否更轻?灵巧手内部有限的空间怎样塞进足够强的执行器?连续工作几千小时之后,精度会不会衰减?
这些问题过去没有机器人翻跟头那么抢镜,却越来越决定产业真正可以走多远。
诺仕机器人此次集中展示LQS16L灵巧手指节直线电缸、PWG08L指骨直线电缸、PWG08Z拇指直线电缸等产品,其核心技术指向行星滚柱丝杠。
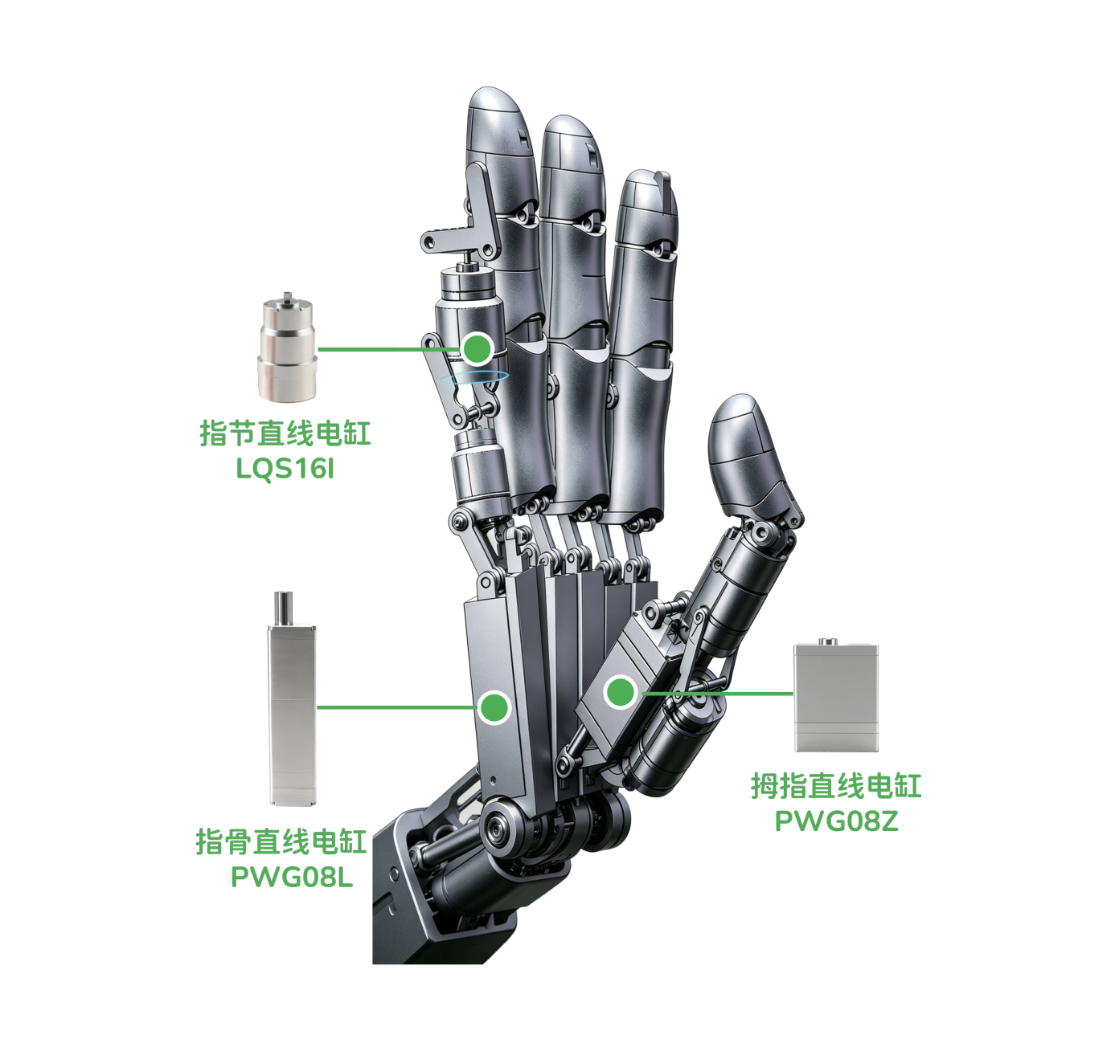
与传统滚珠丝杠相比,行星滚柱丝杠具备更高承载能力、更长寿命、更高刚度与精度,也更加适合高速、高动态响应场景。对于空间极其有限、自由度不断增加的灵巧手而言,如何在更小体积内获得稳定而精准的驱动力,直接决定机器人的末端操作能力。

来福谐波此次带来谐波减速器、关节模组及精密零部件三大业务板块的核心产品。
从整机角度看,减速器和关节模组或许只是机器人身体里的一部分,但它们直接影响运动精度、扭矩输出、响应速度以及整机可靠性。机器人真正进入工厂和真实作业场景后,需要面对的不再是几分钟演示,而可能是每天数小时甚至更长时间的重复运行,核心零部件的重要性也会随之放大。
本末科技则同时站在整机与上游动力系统两端。

此次WRC,本末科技展示HMD系列一体化机器人关节模组、FMA系列无框力矩电机、CLA系列无刷空心杯电机以及直驱型动力模组;与此同时,D1、TITA、刑天等机器人产品以及D1×BOX自主运输方案,也成为这些底层动力技术的直接应用场。这种“部件—模组—整机—场景”的纵向能力,在机器人量产阶段会越来越具有现实意义:上游技术不再只看单项参数,而可以直接在整机中接受重量、功耗、可靠性和成本的综合检验。
据工信部相关负责人此前披露,2026年我国人形机器人全年整机产量有望突破10万台。当整机数量继续向上,产业的竞争也必然从实验室里的技术领先,进一步进入制造、供应链和规模成本的比拼。
05
具身智能进入“验证价值”的深水区
透过WRC 2026可以发现,机器人产业正在进入更加务实的阶段。会走、会跑、会表演仍然是技术能力的体现,但真正决定产业空间的,是机器人能否进入工厂、仓库、酒店、家庭和手术室,持续完成一项具体工作,并创造可以被衡量的价值。
未来具身智能的拐点,可能由无数个场景中的渐进突破共同推动:机器人真正排进工厂班表,模型在持续作业中不断进化,核心部件随规模量产持续降本……更多行业找到机器人真正能够稳定创造价值的落脚点。
当机器人从展台走向岗位,从“能动”走向“能干”,具身智能真正改变物理世界的故事,才刚刚开始。
封面图由AI生成
